40 Oscilaciones: dinámica del MAS
La fuerza recuperadora: ley de Hooke
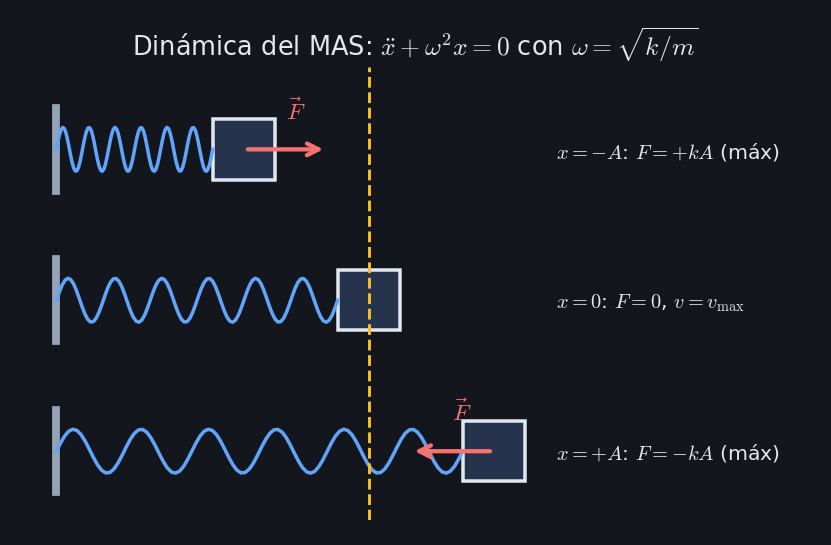
Todo movimiento armónico simple está producido por una fuerza recuperadora, es decir, una fuerza que tiende a devolver al cuerpo a su posición de equilibrio y cuya intensidad es proporcional al desplazamiento respecto de dicha posición.
Si se toma la posición de equilibrio como origen y se llama \(x \) a la elongación, la fuerza recuperadora se escribe
donde la constante \(k \), positiva, se denomina constante recuperadora del sistema y se mide en newtons por metro.
El signo menos es esencial: indica que la fuerza tiene siempre sentido opuesto al desplazamiento.
Cuando el cuerpo está a la derecha del equilibrio, con \(x > 0 \), la fuerza es negativa y tira de él hacia la izquierda; cuando está a la izquierda, con \(x < 0 \), la fuerza es positiva y lo empuja hacia la derecha.
En la posición de equilibrio, con \(x = 0 \), la fuerza se anula.
El ejemplo más directo de fuerza recuperadora es la fuerza elástica de un muelle que cumple la ley de Hooke: al estirar o comprimir el muelle una longitud \(x \) respecto de su longitud natural, el muelle ejerce una fuerza proporcional a \(x \) y opuesta al desplazamiento.
Pero la forma \(F = -kx \) aparece en muchos otros sistemas, como se verá en las secciones siguientes, y siempre que aparezca, el movimiento resultante será armónico simple.
De la segunda ley de Newton a la ecuación diferencial
La dinámica del MAS se obtiene aplicando la segunda ley de Newton, \(F = ma \), a un cuerpo de masa \(m \) sometido a la fuerza recuperadora \(F = -kx \). La aceleración es la derivada segunda de la posición respecto del tiempo, \(a = d^2x/dt^2 \), de modo que la segunda ley de Newton se escribe
Esta es ya la ecuación del movimiento, pero conviene escribirla en su forma canónica.
Dividiendo ambos miembros por la masa \(m \), que es una constante positiva, se obtiene
y pasando el término de la derecha al primer miembro se llega a la ecuación diferencial del movimiento armónico simple
El cociente \(k/m \) tiene unidades de uno partido por segundo al cuadrado, es decir, de frecuencia angular al cuadrado.
Por ello se define la frecuencia angular propia del oscilador
y la ecuación diferencial adopta su forma definitiva
Se trata de una ecuación diferencial lineal homogénea de segundo orden con coeficientes constantes.
El subíndice cero en \(\omega_0 \) recuerda que es la frecuencia propia del sistema, determinada por sus propiedades físicas, la masa y la constante recuperadora, y no por cómo se inicie el movimiento.
Resolución de la ecuación diferencial
Para resolver la ecuación diferencial se propone como solución candidata la función armónica estudiada en la sección anterior, pero con la frecuencia angular propia del sistema:
donde \(A \) y \(\varphi \) son constantes por determinar.
Hay que comprobar que esta función satisface efectivamente la ecuación diferencial, es decir, que al sustituirla en ella se obtiene una identidad.
Derivando una vez respecto del tiempo con la regla de la cadena se obtiene
y derivando una segunda vez, teniendo en cuenta que la derivada del coseno es menos el seno,
Sustituyendo esta derivada segunda y la propia función \(x(t) \) en el primer miembro de la ecuación diferencial se obtiene
Los dos términos se cancelan exactamente para cualquier valor de \(A \), de \(\varphi \) y de \(t \), luego la función propuesta es solución de la ecuación diferencial.
Además es la solución general: la ecuación es de segundo orden y la solución contiene exactamente dos constantes arbitrarias, \(A \) y \(\varphi \), que quedan determinadas por las condiciones iniciales, es decir, por la posición y la velocidad en el instante \(t = 0 \), como se detalla en el apartado 5. La frecuencia angular, en cambio, no depende de las condiciones iniciales: viene impuesta por el sistema a través de \(\omega_0 = \sqrt{k/m} \)
Comprueba que la función \(x(t) = 0,04\operatorname{sen}(20t + \pi/4) \) satisface la ecuación diferencial \(d^2x/dt^2 + 400x = 0 \)
Para resolver este ejercicio empezaremos por calcular la derivada segunda de la función propuesta derivando dos veces con la regla de la cadena.
A continuación sustituiremos la función y su derivada segunda en la ecuación diferencial.
Para terminar comprobaremos que los términos se cancelan.
Cálculo de la derivada segunda.
Derivando una vez \(x(t) = 0,04\operatorname{sen}(20t + \pi/4) \) con la regla de la cadena se obtiene $$dx/dt = 0,04 \cdot 20\cos(20t + \pi/4) = 0,8\cos(20t + \pi/4) $$. Derivando de nuevo, la derivada del coseno es menos el seno, luego $$d^2x/dt^2 = -0,8 \cdot 20\operatorname{sen}(20t + \pi/4) = -16\operatorname{sen}(20t + \pi/4) $$
Sustitución en la ecuación diferencial.
Sustituyendo en \(d^2x/dt^2 + 400x \) se obtiene $$-16\operatorname{sen}(20t + \pi/4) + 400 \cdot 0,04\operatorname{sen}(20t + \pi/4) = -16\operatorname{sen}(20t + \pi/4) + 16\operatorname{sen}(20t + \pi/4) = 0 $$
la función satisface la ecuación diferencial porque al sustituirla los dos términos se cancelan exactamente.
Periodo, frecuencia e isocronismo
Conocida la frecuencia angular propia \(\omega_0 = \sqrt{k/m} \), el periodo de las oscilaciones se obtiene de la relación general \(\omega_0 = 2\pi/T \), de donde se despeja
y la frecuencia es su inversa, \(f = 1/T \). Obsérvese que el periodo depende únicamente de la masa y de la constante recuperadora, es decir, de las propiedades del sistema, y no depende de la amplitud \(A \) ni de la fase inicial \(\varphi \). Esta propiedad, llamada isocronismo de las pequeñas oscilaciones, significa que el oscilador tarda lo mismo en completar una oscilación amplia que una pequeña:
si se duplica la amplitud, la velocidad máxima también se duplica, de modo que el tiempo empleado no cambia.
El isocronismo es la propiedad que hace útiles a los osciladores como patrones de tiempo, desde el péndulo de los relojes hasta el cuarzo de los relojes electrónicos.
Amplitud y fase inicial a partir de las condiciones iniciales
La solución general $$x(t) = A\operatorname{sen}(\omega_0 t + \varphi) $$ contiene dos constantes, \(A \) y \(\varphi \), que se determinan imponiendo las condiciones iniciales: la posición \(x_0 \) y la velocidad \(v_0 \) en el instante \(t = 0 \). Particularizando la ecuación horaria y su derivada en \(t = 0 \) se obtiene el sistema
Dividiendo la primera ecuación por la segunda se elimina \(A \) y se obtiene la fase inicial mediante \(\tan\varphi = \omega_0 x_0/v_0 \), eligiendo el cuadrante según los signos de \(x_0 \) y de \(v_0 \). Elevando al cuadrado ambas ecuaciones y sumándolas, usando $$\operatorname{sen}^2\varphi + \cos^2\varphi = 1 $$, se obtiene la amplitud:
De este modo, conocidas las propiedades del sistema, que fijan \(\omega_0 \), y el estado inicial, que fija \(A \) y \(\varphi \), el movimiento queda completamente determinado para todo instante futuro.
Un cuerpo de masa \(m = 0,5 \text{ kg} \) está unido a un muelle de constante recuperadora \(k = 200 \text{ N/m} \) y oscila sin rozamiento sobre una superficie horizontal.
Determina la frecuencia angular propia, el periodo y la frecuencia de las oscilaciones.
Para resolver este ejercicio empezaremos por escribir la fórmula general de la frecuencia angular propia en función de la masa y de la constante recuperadora.
A continuación sustituiremos los datos y calcularemos su valor.
Para terminar obtendremos el periodo y la frecuencia a partir de la frecuencia angular.
Escritura de la fórmula general de la frecuencia angular propia.
La frecuencia angular propia de un oscilador armónico es \(\omega_0 = \sqrt{k/m} \), donde \(k \) es la constante recuperadora y \(m \) es la masa del cuerpo.
Sustitución de los datos y cálculo de la frecuencia angular propia.
Los datos son \(k = 200 \text{ N/m} \) y \(m = 0,5 \text{ kg} \). Sustituyendo en la fórmula general se obtiene $$\omega_0 = \sqrt{200/0,5} = \sqrt{400} = 20 \text{ rad/s} $$
Cálculo del periodo y de la frecuencia.
El periodo se obtiene de \(T = 2\pi/\omega_0 \). Sustituyendo \(\omega_0 = 20 \text{ rad/s} \) resulta \(T = 2\pi/20 = \pi/10 = 0,314 \text{ s} \). La frecuencia es la inversa del periodo, \(f = 1/T \), luego \(f = 1/0,314 = 3,183 \text{ Hz} \)
la frecuencia angular propia es \(20 \text{ rad/s} \), el periodo \(0,314 \text{ s} \) y la frecuencia \(3,183 \text{ Hz} \)
Deduce la ecuación diferencial del movimiento de un bloque de masa \(m \) situado entre dos muelles idénticos de constante \(k \), uno a cada lado, sobre una superficie horizontal sin rozamiento, y halla la frecuencia angular propia del sistema.
Para resolver este ejercicio empezaremos por analizar las fuerzas que ejercen los dos muelles cuando el bloque se desplaza una distancia equis de su posición de equilibrio.
A continuación aplicaremos la segunda ley de Newton para obtener la ecuación del movimiento.
Para terminar identificaremos la constante recuperadora equivalente y la frecuencia angular propia.
Análisis de las fuerzas de los dos muelles.
Sea \(x \) el desplazamiento del bloque hacia la derecha desde la posición en la que los dos muelles tienen su longitud natural.
El muelle de la izquierda se estira una longitud \(x \) y ejerce sobre el bloque una fuerza hacia la izquierda de módulo \(kx \), es decir, \(F_1 = -kx \). El muelle de la derecha se comprime una longitud \(x \) y ejerce sobre el bloque una fuerza también hacia la izquierda de módulo \(kx \), es decir, \(F_2 = -kx \). La fuerza total sobre el bloque es la suma de ambas, \(F = F_1 + F_2 = -kx - kx = -2kx \)
Aplicación de la segunda ley de Newton.
La segunda ley de Newton \(F = ma \) con \(a = d^2x/dt^2 \) da la ecuación del movimiento \(m\frac{d^2x}{dt^2} = -2kx \). Dividiendo por \(m \) y pasando el término al primer miembro se obtiene la forma canónica \(\frac{d^2x}{dt^2} + \frac{2k}{m}x = 0 \), que es la ecuación diferencial de un MAS.
Identificación de la frecuencia angular propia.
Comparando con la forma general \(d^2x/dt^2 + \omega_0^2 x = 0 \) se identifica \(\omega_0^2 = 2k/m \), de donde \(\omega_0 = \sqrt{2k/m} \). El sistema se comporta como un único oscilador de constante recuperadora equivalente \(k_{eq} = 2k \)
la ecuación del movimiento es la derivada segunda de equis respecto de te más dos ka partido por eme por equis igual a cero, y la frecuencia angular propia es la raíz cuadrada de dos ka partido por eme.
Un cuerpo de masa \(m = 1 \text{ kg} \) unido a un muelle horizontal de constante \(k = 100 \text{ N/m} \) se desplaza \(0,1 \text{ m} \) de su posición de equilibrio y se suelta desde el reposo.
Escribe la ecuación horaria completa del movimiento.
Para resolver este ejercicio empezaremos por calcular la frecuencia angular propia del sistema a partir de la masa y de la constante del muelle.
A continuación determinaremos la amplitud y la fase inicial imponiendo las condiciones iniciales.
Para terminar escribiremos la ecuación horaria con los valores hallados.
Cálculo de la frecuencia angular propia.
La fórmula general es \(\omega_0 = \sqrt{k/m} \). Con \(k = 100 \text{ N/m} \) y \(m = 1 \text{ kg} \) se obtiene $$\omega_0 = \sqrt{100/1} = \sqrt{100} = 10 \text{ rad/s} $$
Determinación de la amplitud y de la fase inicial.
Las condiciones iniciales son \(x_0 = 0,1 \text{ m} \) y \(v_0 = 0 \), pues se suelta desde el reposo.
El sistema de condiciones iniciales es \(x_0 = A\operatorname{sen}\varphi \) y \(v_0 = A\omega_0\cos\varphi \). De la segunda ecuación, \(0 = A \cdot 10 \cdot \cos\varphi \), y como \(A \) no es nula, se deduce \(\cos\varphi = 0 \), luego \(\varphi = \pi/2 \) o \(\varphi = 3\pi/2 \). La primera ecuación da \(0,1 = A\operatorname{sen}\varphi \);
para que \(A \) sea positiva se necesita \(\operatorname{sen}\varphi = 1 \), luego \(\varphi = \pi/2 \) y \(A = 0,1 \text{ m} \), como era de esperar al soltar el cuerpo desde el extremo.
Escritura de la ecuación horaria.
Sustituyendo \(A = 0,1 \text{ m} \), \(\omega_0 = 10 \text{ rad/s} \) y \(\varphi = \pi/2 \) en la forma general $$x(t) = A\operatorname{sen}(\omega_0 t + \varphi) $$ se obtiene $$x(t) = 0,1\operatorname{sen}(10t + \pi/2) ,\ \text{con}\ x $$ en metros y \(t \) en segundos.
el movimiento responde a la ecuación horaria cero coma uno por el seno de, diez te más pi medios, con equis en metros y te en segundos.
Dos osciladores están formados por el mismo muelle de constante \(k \), pero las masas son \(m_1 = m \) y \(m_2 = 4m \). Halla la razón entre sus periodos y explica cuál oscila más deprisa.
Para resolver este ejercicio empezaremos por escribir la fórmula general del periodo en función de la masa y de la constante recuperadora.
A continuación formaremos el cociente de los dos periodos y simplificaremos.
Para terminar interpretaremos el resultado físicamente.
Escritura de la fórmula general del periodo.
El periodo de un oscilador armónico es \(T = 2\pi\sqrt{m/k} \), donde \(m \) es la masa y \(k \) es la constante recuperadora.
Cálculo del cociente de los periodos.
Aplicando la fórmula a cada oscilador, \(T_1 = 2\pi\sqrt{m_1/k} \) y \(T_2 = 2\pi\sqrt{m_2/k} \). El cociente es $$\frac{T_2}{T_1} = \frac{2\pi\sqrt{m_2/k}}{2\pi\sqrt{m_1/k}} = \sqrt{\frac{m_2}{m_1}} $$. Sustituyendo \(m_1 = m \) y \(m_2 = 4m \) se obtiene $$\frac{T_2}{T_1} = \sqrt{\frac{4m}{m}} = \sqrt{4} = 2 $$
Interpretación física.
El resultado \(T_2 = 2T_1 \) significa que el oscilador de masa cuádruple tarda el doble de tiempo en completar cada oscilación: oscila más despacio.
En general, a igualdad de muelle, una masa mayor implica más inercia y, por tanto, un movimiento más lento, con el periodo creciendo como la raíz cuadrada de la masa.
el cociente de periodos es dos; el oscilador de masa m oscila más deprisa, con un periodo mitad que el de masa cuatro m.
Un muelle vertical de constante \(k = 80 \text{ N/m} \) sostiene una masa \(m = 0,5 \text{ kg} \). Se tira de la masa hacia abajo \(0,06 \text{ m} \) desde su posición de equilibrio y se suelta.
Escribe la ecuación diferencial del movimiento respecto de la posición de equilibrio y la ecuación horaria, indicando la frecuencia angular propia.
Para resolver este ejercicio empezaremos por justificar que, midiendo la elongación desde la posición de equilibrio, la ecuación del movimiento es la del MAS con la misma frecuencia angular propia que en el caso horizontal.
A continuación calcularemos dicha frecuencia angular.
Para terminar determinaremos la amplitud y la fase inicial con las condiciones iniciales y escribiremos la ecuación horaria.
Ecuación diferencial respecto de la posición de equilibrio.
En el oscilador vertical el peso desplaza la posición de equilibrio una cantidad \(x_{eq} = mg/k \), pero si se mide la elongación \(y \) desde esa nueva posición de equilibrio, el peso queda compensado por la fuerza elástica estática y la ecuación del movimiento vuelve a ser \(m\frac{d^2y}{dt^2} = -ky \), es decir, \(\frac{d^2y}{dt^2} + \frac{k}{m}y = 0 \), la ecuación diferencial del MAS.
Cálculo de la frecuencia angular propia.
La frecuencia angular propia es \(\omega_0 = \sqrt{k/m} \). Con \(k = 80 \text{ N/m} \) y \(m = 0,5 \text{ kg} \) se obtiene $$\omega_0 = \sqrt{80/0,5} = \sqrt{160} = 12,649 \text{ rad/s} $$
Amplitud, fase inicial y ecuación horaria.
Se tira de la masa hacia abajo \(0,06 \text{ m} \) desde el equilibrio y se suelta, luego tomando como positivo el sentido hacia abajo, las condiciones iniciales son \(y_0 = 0,06 \text{ m} \) y \(v_0 = 0 \). Imponiendo estas condiciones iniciales se obtiene amplitud \(A = 0,06 \text{ m} \) y fase inicial \(\varphi = \pi/2 \). La ecuación horaria respecto de la posición de equilibrio es $$y(t) = 0,06\operatorname{sen}(12,649t + \pi/2) ,\ \text{con}\ y $$ en metros y \(t \) en segundos, positiva hacia abajo.
la ecuación diferencial es la derivada segunda de i griega respecto de te más ka partido por eme por i griega igual a cero, la frecuencia angular propia es \(12,649 \text{ rad/s} \) y la ecuación horaria es cero coma cero seis por el seno de, doce coma seis cuatro nueve te más pi medios.